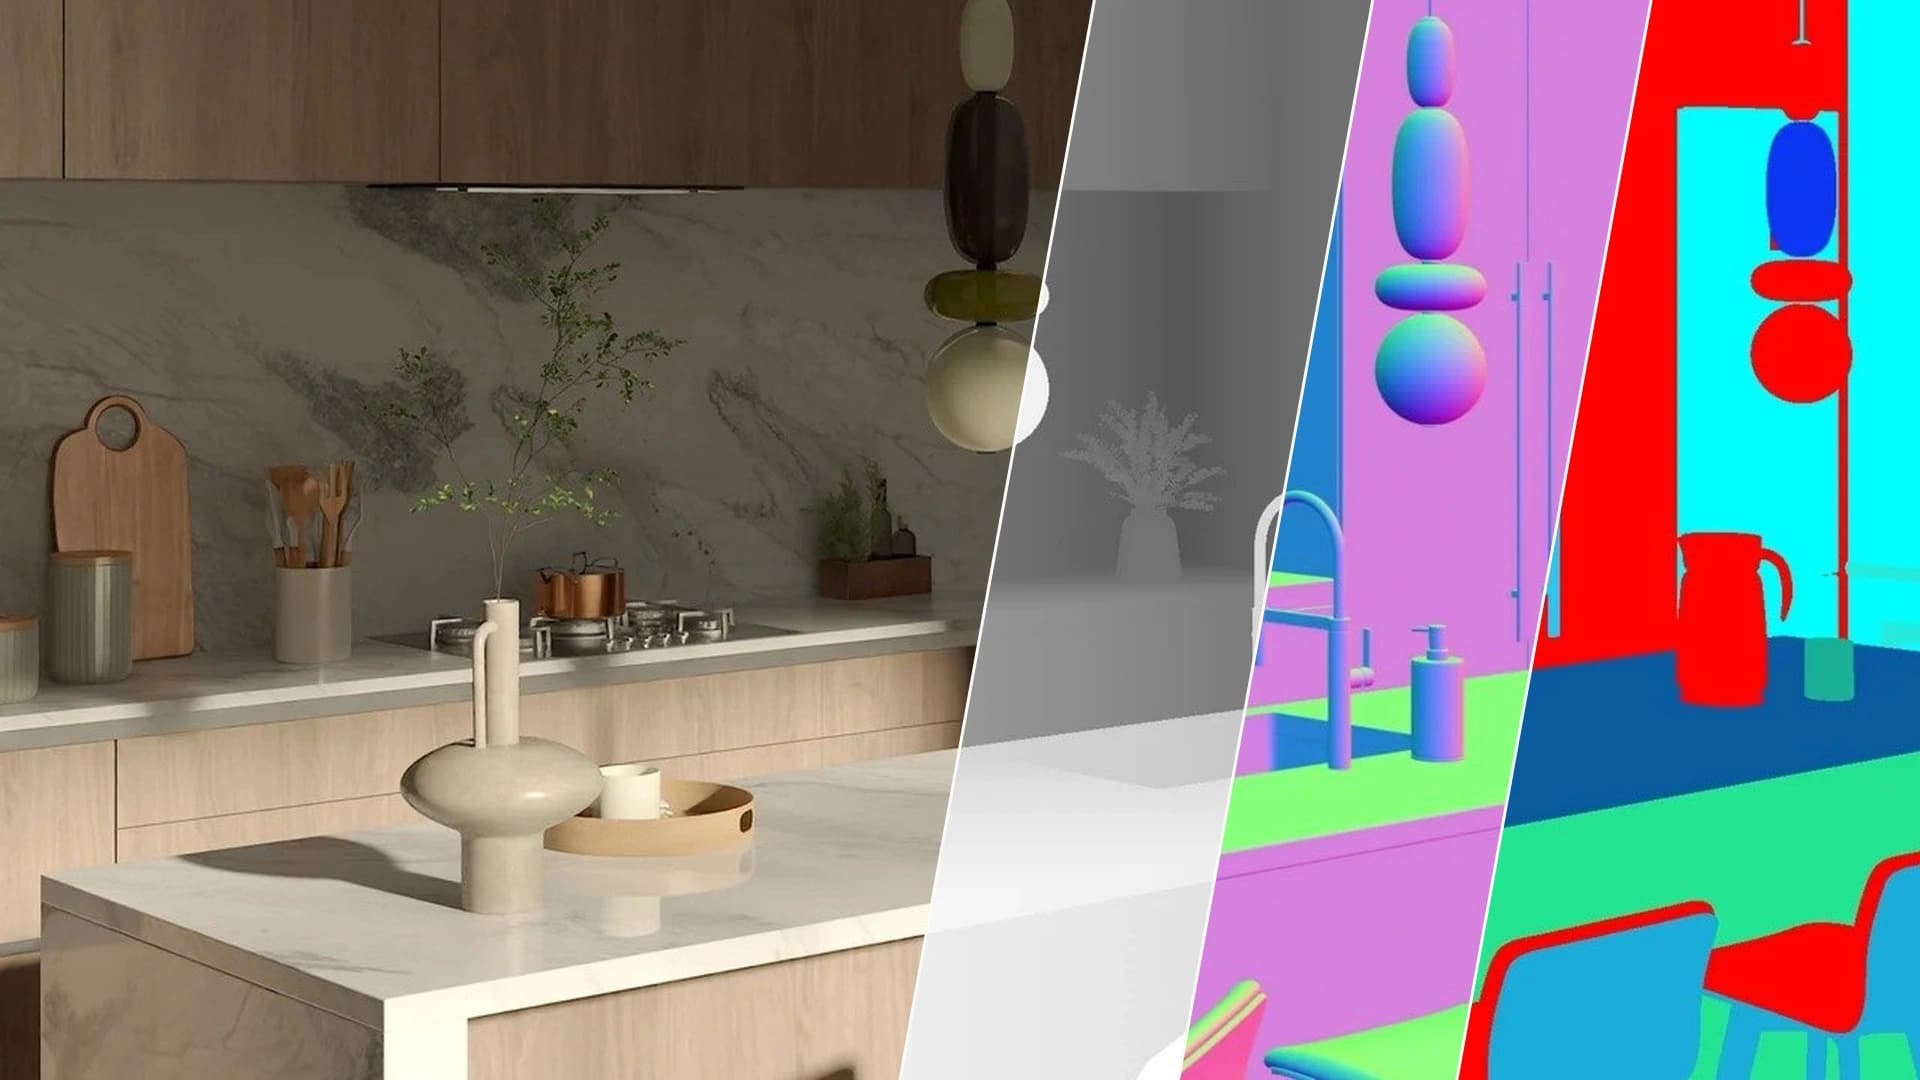
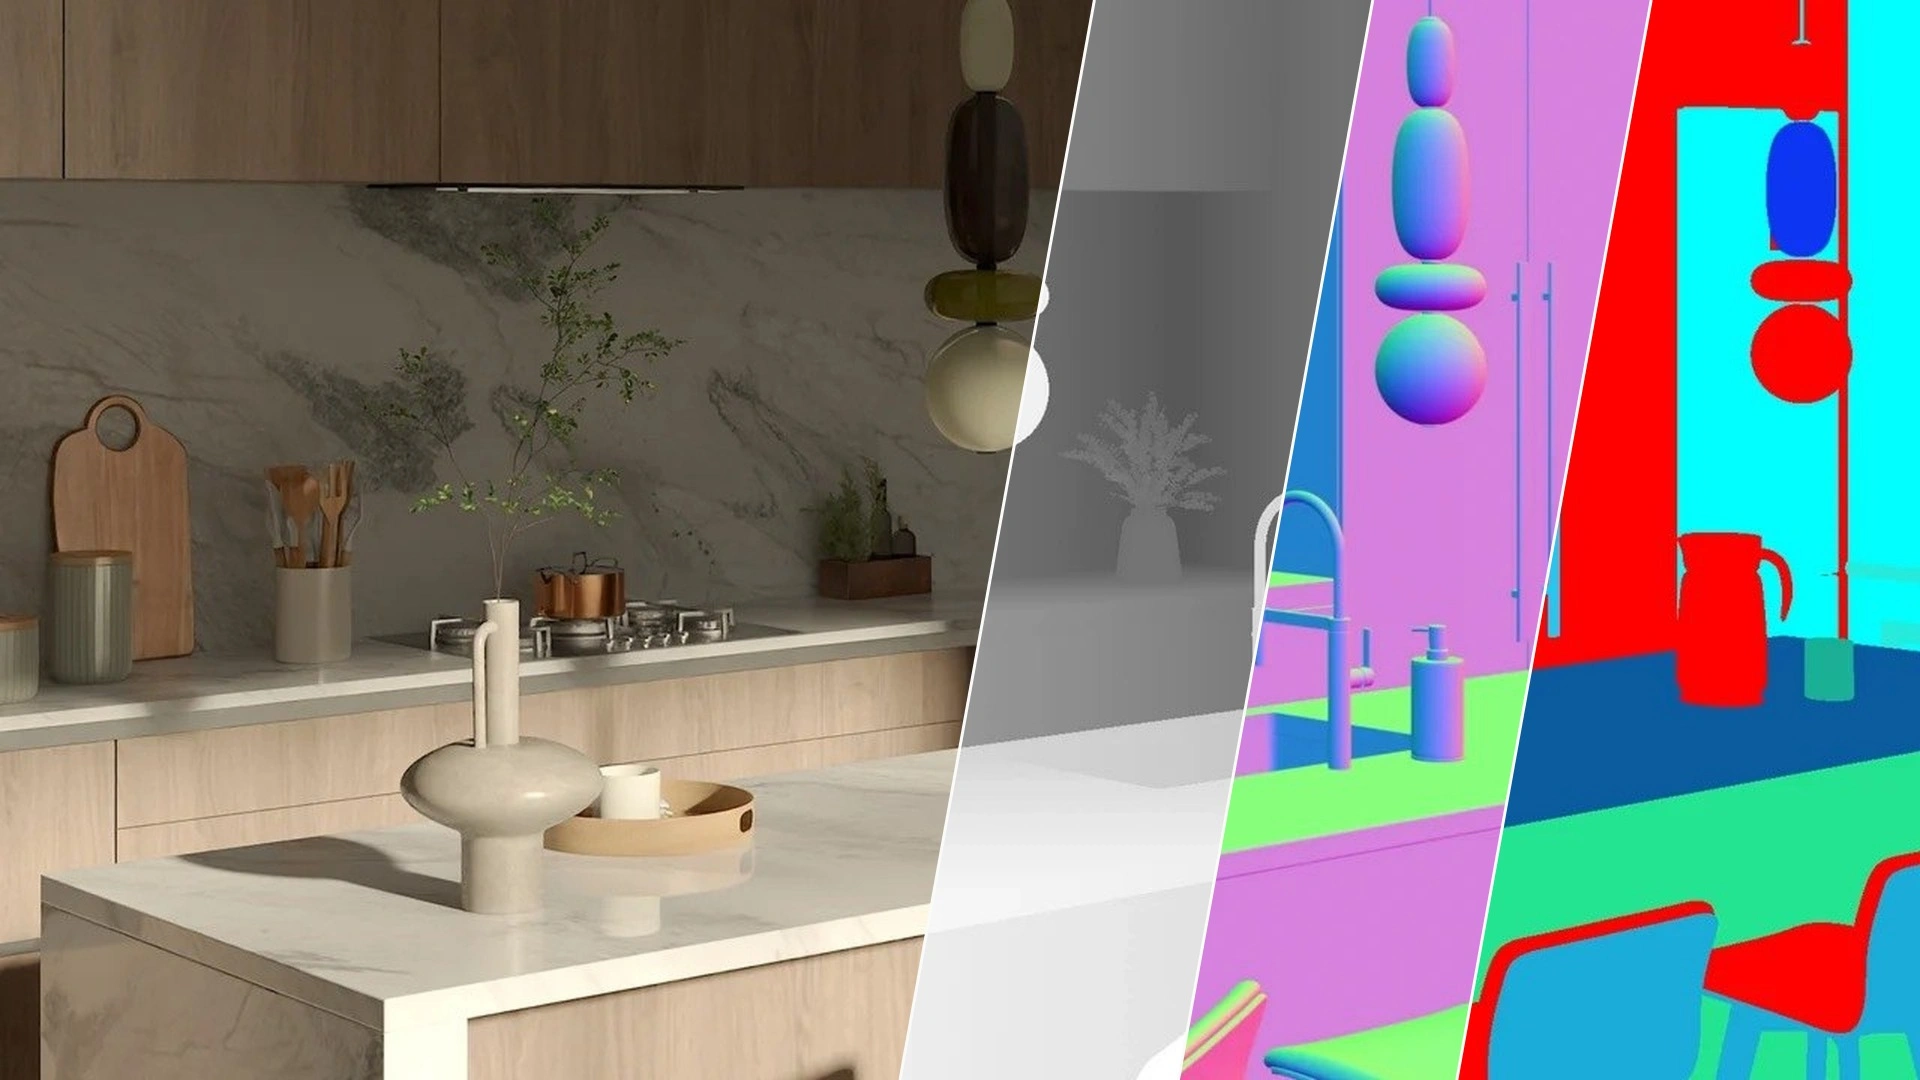
Ensinar um robô a agir no mundo real exige mais do que mostrar vídeos de pessoas pegando objetos. O sistema precisa entender formas, materiais, iluminação, profundidade e física, além de reagir quando a cena muda. É o chamado problema sim-to-real, a distância entre o que um modelo aprende em uma simulação e o que consegue fazer diante de uma bancada, uma cozinha ou um armazém de verdade.
A startup Physicl quer reduzir essa distância com uma plataforma que cria ambientes 3D detalhados e dados sintéticos para treinar modelos de IA física. A empresa lançou o Studio, um produto com 10 mil ambientes tridimensionais e 100 mil objetos que podem ser combinados para montar situações específicas de treinamento. A notícia foi publicada pelo TechCrunch em 6 de novembro de 2026.
O problema que a simulação tenta resolver
Modelos de IA para robôs precisam aprender a transformar percepção em ação. Uma câmera pode identificar uma xícara, mas isso não basta. O robô também precisa estimar se ela está vazia ou cheia, saber se a superfície é escorregadia, calcular onde colocar a garra e escolher uma trajetória que não derrube outros objetos. Pequenas mudanças de luz, posição ou textura podem alterar o resultado.
Coletar exemplos no mundo físico é caro e lento. Alguém precisa operar o robô remotamente, preparar cada cenário, repetir a tarefa muitas vezes e registrar o que aconteceu. Mesmo quando a operação é automatizada, há limites para o número de combinações que podem ser testadas com segurança. Um robô que aprende apenas em uma cozinha organizada pode falhar quando encontra uma bancada cheia, uma sombra forte ou um copo parcialmente escondido.
A simulação oferece uma alternativa. Em um ambiente digital, equipes podem gerar milhares de variações sem quebrar equipamentos ou interromper uma linha de produção. O risco é a simulação ser bonita, mas não ser fiel. Se a geometria estiver errada, se o material refletir a luz de forma impossível ou se a física não corresponder ao comportamento real, o modelo aprende regras que não funcionam fora do computador.
Como funciona o Studio da Physicl
Segundo o TechCrunch, o Studio reúne ambientes e objetos 3D que podem ser usados para criar cenas voltadas a problemas específicos. Em vez de treinar um robô com um conjunto genérico de imagens, uma equipe pode montar situações nas quais o sistema costuma errar. O exemplo citado pela reportagem é uma xícara em uma bancada desorganizada ou parcialmente coberta por sombra.
Essa abordagem é importante porque o treinamento não precisa tentar representar todo o mundo ao mesmo tempo. A equipe pode começar com uma falha observada, criar variações dessa falha e medir se o modelo melhora. A cena pode mudar de posição, iluminação, textura, escala e quantidade de objetos. O resultado é um conjunto de dados sintéticos, isto é, exemplos produzidos por computador para complementar dados capturados por câmeras e sensores reais.
O valor não está apenas na quantidade de modelos prontos. A proposta é permitir que os ambientes sejam ajustados para produzir dados quando uma lacuna aparece no treinamento. Isso transforma a simulação em uma ferramenta de desenvolvimento contínuo. Um time pode descobrir que o robô confunde recipientes transparentes, por exemplo, e gerar novas cenas com diferentes níveis de brilho, reflexo e oclusão.
Da renderização de produtos à IA física
A tecnologia da Physicl nasceu em uma empresa anterior do fundador Alex de Vigan, a nfinite, que ajudava marcas e varejistas a criar modelos 3D de produtos para exibição em lojas virtuais. A mesma capacidade de transformar informações incompletas em representações tridimensionais pode ser reaproveitada em robótica, mas com uma exigência adicional: a cena precisa representar não apenas a aparência, como também a forma como os objetos se comportam.
Esse ponto diferencia uma imagem gerada por IA de um ambiente útil para robôs. Uma imagem pode parecer convincente para uma pessoa e ainda assim não informar a altura correta de uma mesa, o peso aproximado de um objeto ou a resistência de uma superfície. Para uma máquina que precisa alcançar, agarrar e mover algo, esses detalhes são parte do problema.
Por que dados sintéticos importam para desenvolvedores
Para equipes de software e robótica, a principal vantagem dos dados sintéticos é o controle. O desenvolvedor pode variar uma condição por vez, comparar versões do modelo e repetir o teste com a mesma cena. Em uma operação física, reproduzir exatamente a posição de uma caixa, a intensidade de uma sombra e a velocidade de um movimento é muito mais difícil.
Há também uma vantagem de privacidade. Imagens e vídeos capturados em fábricas, lojas e residências podem registrar pessoas, documentos, marcas e outros elementos sensíveis. Ambientes digitais não eliminam todos os riscos, mas podem reduzir a necessidade de coletar material real para cada etapa do treinamento. Isso é relevante para empresas que precisam testar sistemas sem expor a operação de clientes ou parceiros.
A abordagem pode ser útil em áreas que ainda estão começando a adotar robôs avançados. Um integrador brasileiro, por exemplo, poderia testar cenários de separação de pedidos, inspeção visual ou manipulação de produtos antes de instalar equipamentos em um centro de distribuição. O uso concreto dependeria de acesso à plataforma, compatibilidade com os modelos e capacidade de validar os resultados no ambiente físico.
O que ainda não está resolvido
Simulações melhores não eliminam a necessidade de testes reais. Um modelo pode atingir bom desempenho em milhares de cenas digitais e ainda falhar por causa de um cabo, uma vibração, uma diferença de temperatura ou uma superfície que não foi representada corretamente. A validação no mundo físico continua necessária para descobrir comportamentos que não apareceram no treinamento.
Outro desafio é a qualidade dos próprios ambientes. A Physicl afirma que sua plataforma busca representar geometria, materiais e física com alta fidelidade, mas cada domínio tem exigências diferentes. Uma cena adequada para ensinar um robô a localizar uma xícara pode não ser suficiente para uma máquina que precisa lidar com alimentos, tecidos, ferramentas ou peças metálicas.
Também existe uma questão de integração. Para fazer sentido no fluxo de desenvolvimento, a plataforma precisa conversar com simuladores, motores de treinamento, sensores e sistemas de controle. Quanto mais fácil for transformar uma falha observada em novas cenas e depois medir o efeito no robô real, maior será a chance de a simulação deixar de ser apenas uma demonstração visual.
Uma tendência que vai além da startup
A Physicl entra em uma área disputada por empresas que fornecem modelos de mundo, ferramentas de treinamento e geração de dados para robôs. A captação de 10 milhões de dólares, liderada pela Inovia Capital, aparece na reportagem como contexto para a expansão da empresa, mas o ponto mais relevante para o setor é a tentativa de transformar renderização 3D em infraestrutura para IA física.
Essa tendência interessa a quem acompanha tecnologia porque o desempenho de robôs depende cada vez menos de uma única rede neural e mais de todo o processo usado para produzir, organizar e avaliar dados. O avanço pode aparecer primeiro em tarefas industriais, logística e laboratórios, mas as mesmas técnicas tendem a influenciar robôs de serviço, dispositivos domésticos e sistemas autônomos.
O próximo passo será observar se ambientes digitais realmente ajudam os modelos a lidar com situações novas, e não apenas a repetir o que já foi simulado. A medida de sucesso não é a aparência realista de uma cena, mas a melhoria verificável no robô. Se a Physicl conseguir fechar esse ciclo entre erro, geração de dados e teste físico, a simulação poderá se tornar uma das ferramentas centrais para levar a IA do laboratório para o mundo cotidiano.
Leia a fonte original
Este artigo é uma adaptação em português brasileiro da reportagem Physicl raises $10M to make the digital world real enough for robots, publicada pelo TechCrunch em 6 de novembro de 2026.