A reciclagem costuma ser apresentada como uma tarefa simples: separar papel, plástico, metal e vidro. Na prática, usinas recebem fluxos misturados, trabalham em alta velocidade e dependem de pessoas para identificar materiais em condições difíceis. A startup britânica Danu Robotics quer atacar esse gargalo com um robô que usa inteligência artificial para aprender continuamente como separar objetos.
A reportagem do TechCrunch publicada em 9 de outubro de 2026 conta a história do robô H.E.R.O., desenvolvido pela empresa sediada em Edimburgo. A máquina usa uma garra de pinça para pegar itens em vez de um sistema de sucção. A escolha parece pequena, mas muda a capacidade de lidar com formatos, superfícies e materiais que não se comportam bem com uma ventosa.
O projeto nasceu depois que Amy Ma, fundadora da Danu, percebeu que os recipientes de reciclagem de um escritório eram esvaziados junto com o lixo comum. A descoberta levou a uma investigação sobre a economia da triagem. Em muitos centros, pessoas ainda precisam retirar manualmente materiais recicláveis de esteiras que funcionam sem parar.
O que o robô realmente faz
O H.E.R.O. não é uma máquina que recicla um objeto inteiro. Ele participa da etapa de triagem, quando os itens precisam ser reconhecidos e encaminhados para a categoria correta. Câmeras e software analisam o que passa pela esteira, enquanto o braço robótico escolhe um objeto e o coloca no fluxo apropriado.
Essa distinção é importante porque a inteligência artificial resolve apenas uma parte do problema. A máquina ainda depende de sensores, iluminação, velocidade da esteira, manutenção e uma estrutura capaz de receber materiais depois da separação. Um modelo que identifica corretamente uma garrafa não consegue criar sozinho uma cadeia de reciclagem.
A Danu diz que usa IA para melhorar continuamente o software do robô. Isso significa que o sistema pode acumular exemplos de objetos, reconhecer novos padrões e ajustar decisões ao longo do tempo. A melhoria contínua é útil em um cenário em que embalagens mudam, materiais ficam deformados e resíduos chegam sujos ou parcialmente escondidos.
Por que a pinça importa
Robôs de triagem já usam ventosas para retirar objetos de esteiras. O método é eficiente quando a superfície é regular e permite criar uma vedação. Embalagens amassadas, sacos flexíveis, peças com furos ou itens molhados podem reduzir a força da sucção. Uma garra mecânica tem outro conjunto de limitações, mas pode agarrar objetos de formas mais variadas.
Na prática, uma pinça precisa calcular posição, força e tempo. Se apertar demais, pode danificar a embalagem ou esmagar um objeto. Se apertar pouco, o item cai antes de chegar ao destino. O software precisa coordenar a visão computacional com o movimento do braço e a velocidade do transportador.
Esse tipo de coordenação é um exemplo de IA física. O modelo não produz apenas texto ou imagem; ele interpreta o ambiente e altera o mundo por meio de um atuador. Erros custam tempo, podem interromper a linha e exigem mecanismos para detectar quando a máquina deve parar.
O aprendizado precisa continuar no local
Uma usina de reciclagem não recebe exatamente os mesmos materiais todos os dias. Uma região pode ter mais garrafas de bebidas, outra pode receber embalagens de delivery, e uma mudança de fabricante pode alterar formato e rótulo. Por isso, um modelo treinado em um lugar pode perder desempenho quando é instalado em outro.
O caminho descrito pela Danu é usar a operação real como fonte de novos dados. O robô identifica situações difíceis, recebe correções e incorpora exemplos ao software. Para funcionar com segurança, esse ciclo precisa ser controlado: dados errados não podem ensinar a máquina a repetir um erro, e informações de pessoas que apareçam no ambiente devem ser tratadas com cuidado.
A atualização também precisa ser reversível. Se uma nova versão reduzir a precisão, a equipe deve conseguir voltar ao modelo anterior sem desmontar toda a operação. Em aplicações industriais, velocidade de lançamento não é o único indicador. Estabilidade, manutenção e capacidade de explicar uma decisão são igualmente importantes.
Da usina para eventos e aeroportos
A Danu pretende tornar o robô menor, mais resistente e versátil. A meta é usá-lo fora de centros de triagem dedicados, em locais como eventos, shopping centers, hospitais e aeroportos. Nesse formato, a máquina poderia separar embalagens perto do ponto em que são descartadas, reduzindo a mistura que chega às usinas.
A ideia enfrenta obstáculos. Um equipamento em um aeroporto precisa conviver com pessoas, malas, limpeza e regras de segurança. Em um evento, pode haver iluminação variável, ruído e disposição irregular das lixeiras. Um robô que funciona bem em uma esteira industrial precisa de sensores e proteção adicionais quando fica acessível ao público.
Também há um desafio de comportamento. A tecnologia não corrige sozinha a falta de informação sobre o descarte. Se as pessoas misturarem resíduos ou colocarem objetos perigosos na lixeira, o sistema terá de detectar a situação e encaminhar o material para revisão. Uma máquina mais inteligente não substitui comunicação clara.
O que desenvolvedores podem aprender
O projeto oferece um caso concreto para quem trabalha com visão computacional e automação. O valor não está em colocar um modelo genérico dentro de um braço robótico, mas em construir um sistema completo: coleta de imagens, rotulagem, inferência, controle de movimento, registro de eventos e recuperação de falhas.
Em uma aplicação assim, precisão média não conta toda a história. É preciso medir a taxa de acerto por tipo de material, o número de objetos ignorados, a frequência de paradas e o custo de manutenção. Também vale acompanhar o desempenho em diferentes velocidades, iluminação e níveis de contaminação.
O software deve manter uma separação entre previsão e comando. A visão pode indicar que um item parece uma lata, mas uma camada de política decide se há confiança suficiente para que o braço tente pegá-lo. Quando a incerteza é alta, deixar o objeto passar pode ser melhor do que executar um movimento arriscado.
A relevância para o Brasil
O Brasil tem uma cadeia de reciclagem desigual, com grande participação de trabalhadores e cooperativas. Um robô importado não resolve os problemas de infraestrutura, renda e logística. Ainda assim, a tecnologia ajuda a mostrar onde a automação pode ser útil: tarefas repetitivas, ambientes com fluxo constante e operações em que aumentar a separação gera receita.
A adoção local exigiria suporte técnico, peças, treinamento e adaptação aos materiais mais comuns no país. Também seria necessário discutir como a automação convive com trabalhadores que já atuam na triagem. O uso mais responsável seria aumentar a segurança e a capacidade das equipes, não simplesmente tratar pessoas como um custo a ser removido.
Conclusão
O H.E.R.O. representa uma tendência importante: a IA está saindo da tela e entrando em operações físicas específicas. A Danu Robotics aposta que uma pinça, sensores e software adaptativo podem tornar a triagem mais eficiente e abrir novos pontos de separação. O resultado dependerá menos de uma demonstração impressionante e mais da capacidade de operar todos os dias, com resíduos diferentes e manutenção real.
O TechCrunch detalhou o projeto em reportagem publicada em 9 de outubro de 2026. Para leitores de tecnologia, o caso vale como uma aula sobre automação aplicada: bons sistemas não apenas reconhecem objetos, eles sabem quando agir, quando esperar e como melhorar sem perder controle.
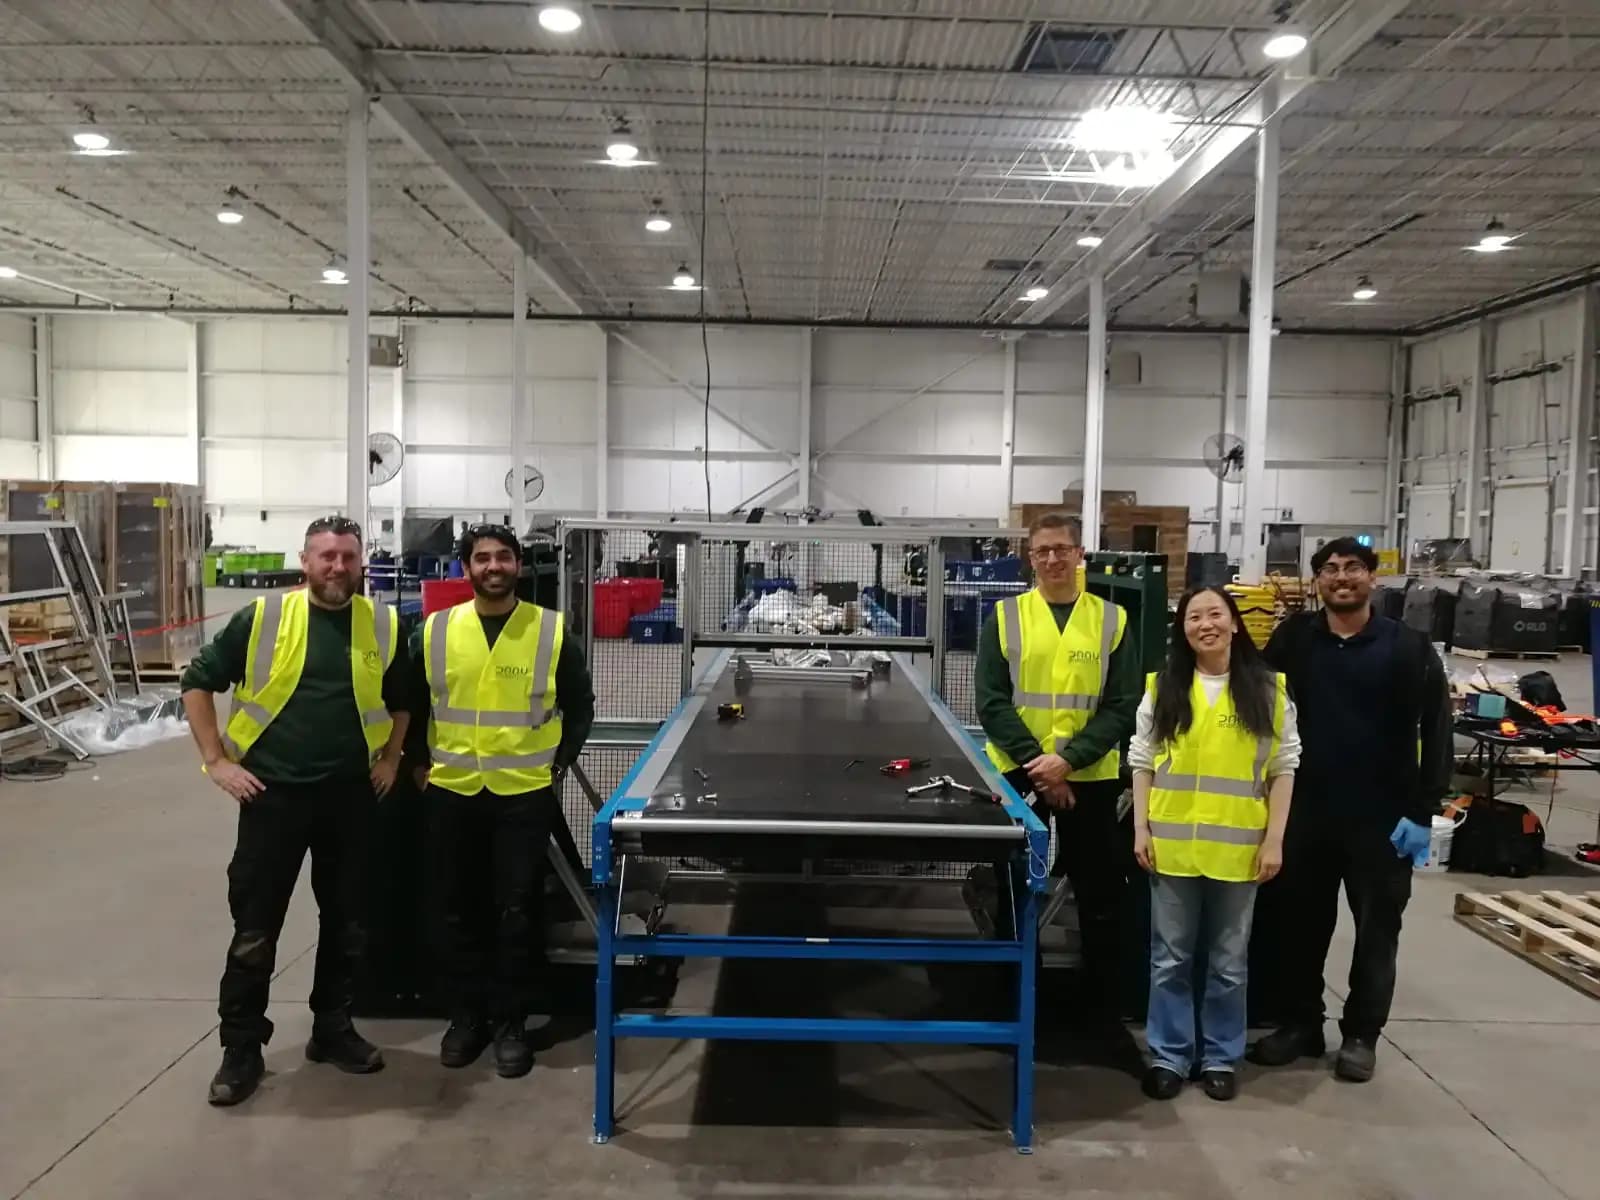
Imagem: Equipe da Danu Robotics junto ao robô de triagem. Crédito: Danu Robotics, via TechCrunch.